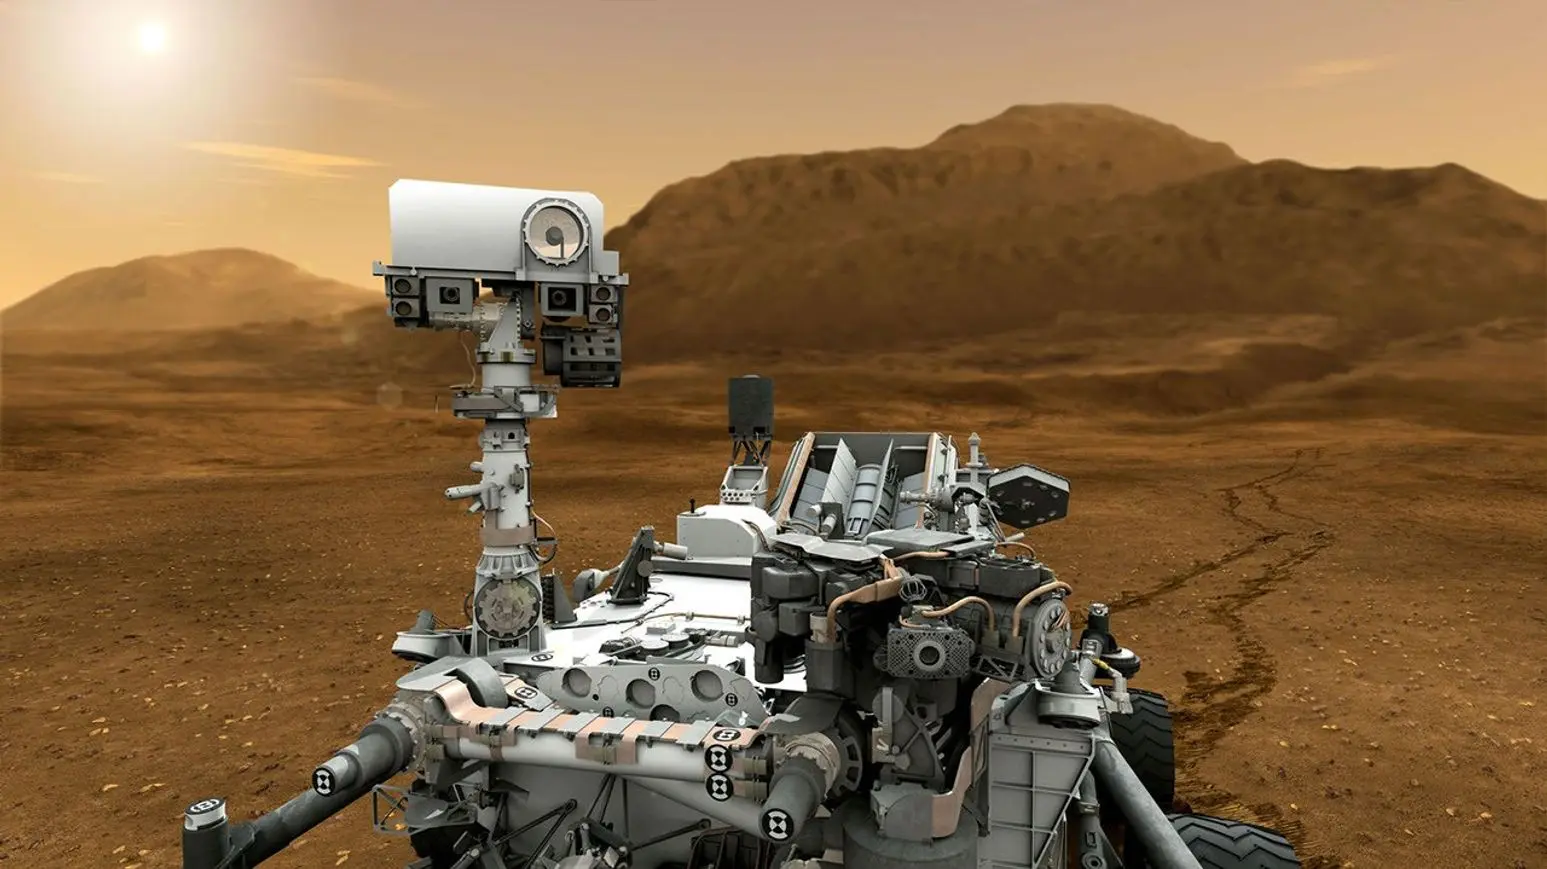

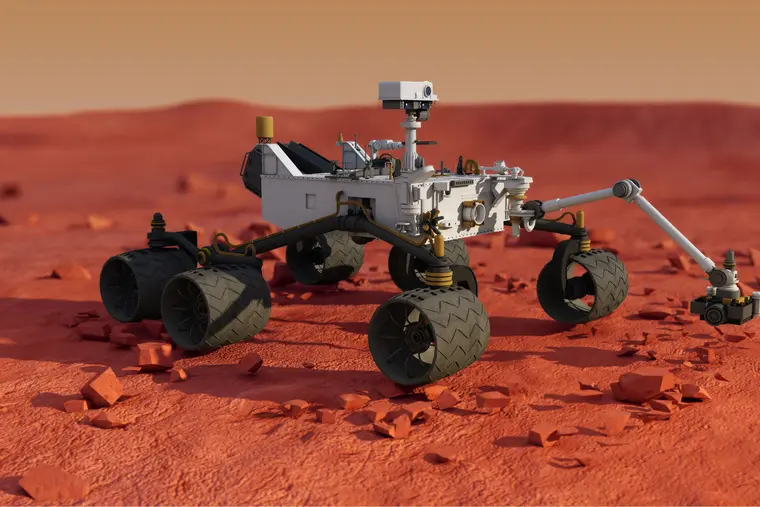
مریخنوردها به عنوان یکی از پیشرفتهترین دستاوردهای فنی بشر، توانستهاند بدون حضور مستقیم انسان، میلیونها کیلومتر را در فضا طی کرده و روی سطح مریخ حرکت کنند. اما چگونه این رباتها بدون راننده و در شرایطی کاملا متفاوت از زمین، قادر به حرکت و انجام مأموریتهای علمی هستند؟ در این مقاله به بررسی اصول کارکرد، سیستمهای کنترل و نکات کاربردی این رباتهای هوشمند میپردازیم تا دریابیم که چگونه میتوانند به صورت مستقل و خودکار روی سیاره دیگری فعالیت کنند.
سیستمهای هوشمند کنترل حرکت
مریخنوردها با استفاده از ترکیبی از حسگرها، نرمافزارهای هوشمند و الگوریتمهای پیشرفته، قادر به حرکت مستقل هستند. این سیستمها شامل:
- حسگرهای محیطی: دوربینهای با کیفیت بالا، لیزرهای اندازهگیری فاصله (لیدار)، و حسگرهای سرعت و جهتگیری که به ربات کمک میکنند تا محیط اطراف خود را تحلیل کرده و مسیر مناسب را انتخاب کند.
- نرمافزارهای هوشمند: الگوریتمهای یادگیری ماشین و هوش مصنوعی که به ربات اجازه میدهند تا تصمیمات مستقل بگیرد، مانند تشخیص مانع، انتخاب مسیر بهینه و حتی تشخیص تغییرات در زمین مریخ.
- سیستم ناوبری: استفاده از ستارهشناسی و دادههای ماهوارهای برای تعیین موقعیت دقیق ربات در سطح مریخ و جلوگیری از گم شدن.
این سیستمها به گونهای طراحی شدهاند که حتی در صورت بروز خطا یا تأخیر در ارتباط با زمین، ربات بتواند به صورت خودکار واکنش نشان دهد و مأموریت خود را ادامه دهد.

چالشهای حرکت در شرایط مریخ
حرکت روی مریخ با چالشهای بسیاری همراه است که طراحی مریخنوردها باید با آنها سازگار باشد:
- جاذبه کم: جاذبه مریخ حدود یک سوم جاذبه زمین است، بنابراین رباتها باید با نیروی کمتری حرکت کنند و سیستمهای تعادل خود را بهینه کنند.
- دماهای شدید: دمای مریخ بین منفی ۷۳ درجه سانتیگراد تا مثبت ۲۷ درجه سانتیگراد تغییر میکند، بنابراین قطعات الکترونیکی و مکانیکی باید در برابر این تغییرات مقاوم باشند.
- پوشش سنگلاخ و غبار: سطح مریخ پر از سنگها و غبار است که میتواند حرکت ربات را مختل کند. بنابراین، طراحی چرخها و سیستمهای حرکت باید به گونهای باشد که بتواند با این شرایط سازگار باشد.
- تأخیر در ارتباط: فاصله بین زمین و مریخ باعث میشود که فرمانهای ارسالی از زمین با تأخیر به ربات برسد. بنابراین، رباتها باید قادر به تصمیمگیری مستقل باشند.
برای مقابله با این چالشها، مهندسان از مواد سبک و مقاوم، سیستمهای خنککننده پیشرفته و الگوریتمهای هوشمند استفاده میکنند.
نکات کاربردی در طراحی و کنترل رباتهای مریخنورد
طراحی و کنترل رباتهای مریخنورد نیازمند دانش فنی و مهندسی پیشرفته است. برخی از نکات کاربردی که در این زمینه مهم هستند:
- استفاده از انرژی خورشیدی: بسیاری از مریخنوردها از پنلهای خورشیدی برای تأمین انرژی استفاده میکنند، اما باید به این نکته توجه داشت که در فصول مختلف مریخ، میزان نور خورشید تغییر میکند و باید سیستمهای ذخیرهسازی انرژی مناسب طراحی شوند.
- سیستمهای خودکار: رباتها باید قادر به تشخیص خودکار مشکلات و انجام تعمیرات اساسی باشند، مانند پاک کردن پنلهای خورشیدی از غبار.
- ارتباط دوطرفه: اگرچه رباتها باید مستقل عمل کنند، اما ارتباط با زمین برای ارسال دادههای علمی و دریافت دستورالعملهای جدید ضروری است.
- آزمایشهای زمینی: قبل از ارسال ربات به مریخ، آزمایشهای گستردهای در شرایط شبیهسازی شده انجام میشود تا عملکرد ربات در محیطهای مختلف بررسی شود.
این نکات نشان میدهند که چگونه مهندسان با استفاده از فناوریهای پیشرفته و دانش فنی، توانستهاند رباتهایی را طراحی کنند که بدون نیاز به راننده، میلیونها کیلومتر را در فضا طی کرده و روی سطح مریخ حرکت کنند.
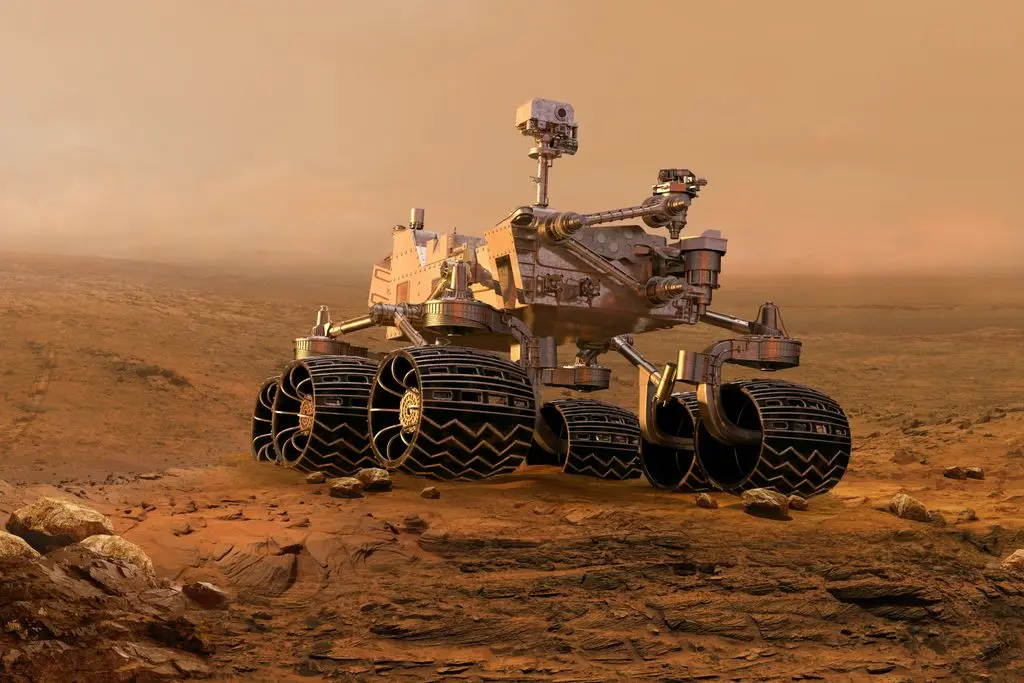
آینده رباتهای مریخنورد
با پیشرفت فناوری، رباتهای مریخنورد در آینده نیز به سمت هوشمندتر شدن و مستقلتر شدن حرکت خواهند کرد. برخی از پیشرفتهای احتمالی شامل:
- استفاده از هوش مصنوعی پیشرفتهتر برای تصمیمگیریهای پیچیدهتر.
- طراحی رباتهای کوچکتر و سبکتر برای مأموریتهای خاص.
- ارتباطات سریعتر با زمین برای کاهش تأخیر.
- استفاده از انرژی هستهای برای مأموریتهای طولانیمدت.
این پیشرفتها میتواند به ما کمک کند تا درک بهتری از مریخ و سایر سیارات داشته باشیم و حتی گامهای اولیه برای استعمار فضا برداریم.
برای اطلاعات بیشتر در مورد آخرین دستاوردهای فنی و علمی در زمینه رباتیک و فضاپیماها، میتوانید به تایم به تایم مراجعه کنید.