
رادارهای خودرو در سالهای اخیر به یکی از مهمترین فناوریهای ایمنی و کمک به رانندگی تبدیل شدهاند. این سیستمها با استفاده از امواج رادیویی، فاصله و سرعت اجسام اطراف خودرو را اندازهگیری میکنند و به راننده یا سیستمهای خودکار خودرو کمک میکنند تا تصمیمات بهموقع بگیرند. اما چگونه این رادارها کار میکنند؟ در این مقاله به بررسی اصول کار رادارهای خودرو، نحوه اندازهگیری فاصله و سرعت، و نکات مهم قبل از استفاده از این فناوری میپردازیم.
اصول کار رادار خودرو
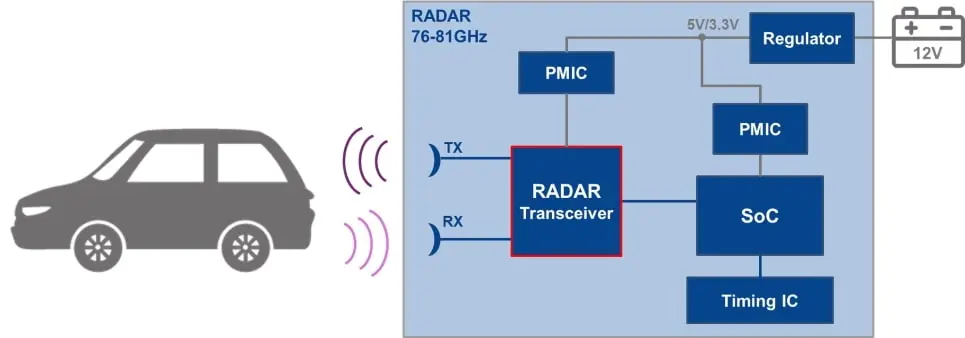
رادارهای خودرو از فناوری رادار (RAdio Detection And Ranging) استفاده میکنند که در اصل برای کاربردهای نظامی و هواشناسی توسعه یافت. این سیستمها با ارسال امواج رادیویی با فرکانس بالا به محیط اطراف و دریافت بازتاب آنها از اجسام، اطلاعاتی در مورد فاصله، سرعت و حتی جهت حرکت اجسام کسب میکنند.
رادارهای خودرو معمولاً از دو نوع اصلی هستند:
- رادارهای طول موج کوتاه (Short Range Radar – SRR): این رادارها برای تشخیص اجسام نزدیک به خودرو مانند سایر خودروها، چراغهای راهنما یا حتی پدال گاز استفاده میشوند. محدوده کارکرد آنها معمولاً بین ۱ تا ۱۰ متر است و برای سیستمهای کمک به پارکینگ یا تشخیص تصادف استفاده میشوند.
- رادارهای طول موج متوسط (Medium Range Radar – MRR) و طول موج بلند (Long Range Radar – LRR): این رادارها برای تشخیص اجسام در فاصلههای بیشتر مانند خودروهای جلو یا عقب در جاده استفاده میشوند. محدوده کارکرد آنها از ۱۰ متر تا بیش از ۲۰۰ متر متغیر است و برای سیستمهای کنترل سرعت خودکار (Adaptive Cruise Control – ACC) یا هشدار برخورد (Collision Warning) استفاده میشوند.
رادارهای خودرو معمولاً از امواج با فرکانس بین ۲۴ گیگاهرتز (GHz) تا ۷۹ گیگاهرتز استفاده میکنند. این فرکانسها به دلیل توانایی نفوذ در باران و مه و همچنین دقت بالا در اندازهگیری فاصله و سرعت، انتخاب شدهاند.
چگونه رادار فاصله و سرعت را اندازهگیری میکند؟
رادار خودرو با استفاده از دو اصل فیزیکی اصلی کار میکند: زمان بازگشت سیگنال و اثر داپلر.
۱. زمان بازگشت سیگنال (Time of Flight – ToF)
رادار خودرو امواج رادیویی را به سمت محیط اطراف ارسال میکند. وقتی این امواج به یک جسم برخورد میکنند، بازتاب مییابند و به رادار بازگشت میکنند. با اندازهگیری زمان بین ارسال و دریافت سیگنال، میتوان فاصله جسم را با استفاده از فرمول زیر محاسبه کرد:
فاصله = (زمان بازگشت × سرعت نور) / ۲
این روش به رادار اجازه میدهد تا با دقت بسیار بالا فاصله اجسام را اندازهگیری کند. برای مثال، اگر زمان بازگشت سیگنال ۱۰ نانوثانیه باشد، فاصله جسم حدود ۱٫۵ متر خواهد بود.
۲. اثر داپلر (Doppler Effect)
اثر داپلر به تغییر فرکانس امواج بازتابشده نسبت به فرکانس ارسالی اشاره دارد. وقتی یک جسم در حرکت است، فرکانس امواج بازتابشده تغییر میکند:
- اگر جسم به سمت رادار حرکت کند، فرکانس بازتابشده افزایش مییابد.
- اگر جسم از رادار دور شود، فرکانس بازتابشده کاهش مییابد.
با اندازهگیری این تغییرات در فرکانس، رادار میتواند سرعت جسم را محاسبه کند. این روش به ویژه برای تشخیص سرعت خودروهای اطراف یا حتی پیادهروان در مسیر حرکت خودرو مفید است.
رادارهای مدرن خودرو از ترکیب این دو روش استفاده میکنند تا اطلاعات دقیقتری در مورد فاصله و سرعت اجسام کسب کنند. برای مثال، سیستمهای کمک به رانندگی مانند هشدار برخورد یا کنترل سرعت خودکار از این دادهها برای هشدار دادن به راننده یا اعمال تغییرات در سرعت خودرو استفاده میکنند.
نکات مهم قبل از استفاده از رادار خودرو
اگرچه رادارهای خودرو فناوری پیشرفتهای هستند، اما استفاده از آنها بدون آگاهی از محدودیتها و نکات مهم ممکن است منجر به اشتباهات شود. در این بخش به برخی از این نکات میپردازیم:
۱. محدودیتهای محیطی
رادارهای خودرو ممکن است در برخی شرایط محیطی دچار مشکل شوند:
- باران و برف: اگرچه رادارهای مدرن نسبت به باران و برف مقاوم هستند، اما شدت باران یا برف سنگین ممکن است باعث کاهش دقت اندازهگیری شود.
- موانع: ساختمانها، تونلها یا حتی درختان بزرگ ممکن است سیگنال رادار را مسدود کنند و باعث ایجاد خطا در اندازهگیری فاصله شوند.
- دما: تغییرات شدید دمایی ممکن است بر عملکرد رادار تأثیر بگذارد، اگرچه رادارهای امروزی برای مقابله با این تغییرات طراحی شدهاند.
۲. تداخل سیگنال
رادارهای خودرو ممکن است با سایر دستگاههای الکترونیکی مانند رادارهای هواپیما، سیستمهای ارتباطی بیسیم یا حتی رادارهای سایر خودروها تداخل داشته باشند. این تداخلها ممکن است باعث ایجاد هشدارهای نادرست یا عدم عملکرد صحیح سیستم شوند.
۳. محدودیتهای فیزیکی
رادارهای خودرو معمولاً دارای زاویه دید محدود هستند. برای مثال، رادارهای نصبشده در جلو خودرو ممکن است اجسامی را که از سمت راست یا چپ خودرو نزدیک میشوند، تشخیص ندهند. همینطور، رادارهای نصبشده در عقب خودرو ممکن است در تشخیص اجسامی که از بالا یا پایین نزدیک میشوند، دچار مشکل شوند.
۴. نیاز به کالیبراسیون و نگهداری
رادارهای خودرو مانند سایر سیستمهای الکترونیکی نیاز به کالیبراسیون دورهای دارند. اگر رادار دچار مشکل شود یا تنظیمات آن تغییر کند، ممکن است دقت اندازهگیری کاهش یابد. همچنین، تمیز نگه داشتن رادار از گرد و غبار و آلودگیها برای عملکرد صحیح آن ضروری است.
در نهایت، باید توجه داشت که رادار خودرو تنها یک ابزار کمک به رانندگی است و نمیتواند جایگزین توجه کامل راننده شود. راننده باید همیشه مسئولیت اصلی تصمیمگیری در هنگام رانندگی را بر عهده داشته باشد.
آینده رادارهای خودرو
فناوری رادار خودرو همچنان در حال پیشرفت است. رادارهای جدیدتر با استفاده از فرکانسهای بالاتر و الگوریتمهای هوش مصنوعی، دقت بیشتری در تشخیص اجسام و پیشبینی رفتار آنها دارند. برای مثال، رادارهای ۷۷ گیگاهرتز که در خودروهای جدیدتر استفاده میشوند، توانایی تشخیص اجسام کوچکتر و در فاصلههای بیشتر را دارند.
همچنین، ترکیب رادار با سایر سنسورهای خودرو مانند لیدار، دوربین و سنسورهای اولتراسونیک، سیستمهای کمک به رانندگی را هوشمندتر و ایمنتر میکند. این ترکیب به خودروها اجازه میدهد تا محیط اطراف خود را بهطور کامل تحلیل کرده و تصمیمات بهتری بگیرند.
اگر به جزئیات بیشتر در مورد فناوریهای کمک به رانندگی و سیستمهای ایمنی خودرو علاقهمند هستید، میتوانید در تایم به تایم مقالات مرتبط را مطالعه کنید.