
خودروهای خودران یکی از پیشرفتهترین فناوریهای حملونقل در دهههای اخیر هستند که با استفاده از سیستمهای هوشمند و حسگرهای مختلف، قادر به تشخیص محیط اطراف و تصمیمگیری مستقل هستند. یکی از مهمترین اجزای این خودروها، سیستم تشخیص محیط با دوربینهای پیشرفته است که وظیفه شناسایی علائم راهنمایی، عابران پیاده، سایر خودروها و حتی شرایط جوی را بر عهده دارد. اما چگونه این دوربینها میتوانند با دقت بالا این کار را انجام دهند؟ در این مقاله به بررسی مکانیزمهای تشخیص علائم و عابران توسط دوربینهای خودروهای خودران میپردازیم و به پرسشهای رایج در این زمینه پاسخ میدهیم.
دوربینهای خودران چگونه کار میکنند؟
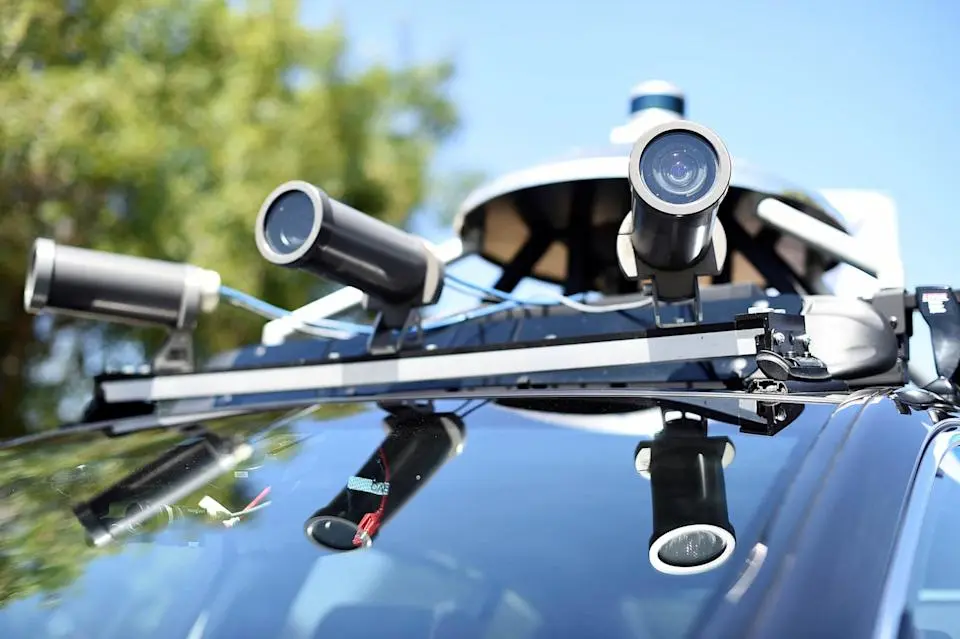
دوربینهای نصبشده بر روی خودروهای خودران از فناوریهای مختلفی استفاده میکنند که شامل پردازش تصویر، یادگیری ماشین و الگوریتمهای هوشمند است. این دوربینها با ثبت تصاویر محیط اطراف، آنها را به دادههای دیجیتالی تبدیل کرده و سپس با استفاده از الگوریتمهای پردازش تصویر، اجسام و علائم مختلف را تشخیص میدهند.
یکی از مهمترین ویژگیهای این دوربینها، توانایی تشخیص در شرایط مختلف نور و آبوهوا است. برای مثال، در روزهای ابری یا بارانی، دوربینها باید قادر به تشخیص علائم با کیفیت پایینتر باشند. همچنین، این سیستمها باید بتوانند بین اشیاء متحرک و ثابت تفاوت قائل شوند تا بتوانند به درستی واکنش نشان دهند.
شناسایی علائم راهنمایی و رانندگی
علائم راهنمایی و رانندگی یکی از مهمترین اطلاعاتی هستند که خودروهای خودران باید بتوانند تشخیص دهند. این علائم شامل علائم توقف، سرعت، جهتگیری و حتی نشانههای موقت مانند علائم راهنمایی در کارگاههای ساختمانی میشوند.
دوربینهای خودران با استفاده از الگوریتمهای یادگیری عمیق (Deep Learning) و شبکههای عصبی مصنوعی، شکل، رنگ و موقعیت علائم را تحلیل میکنند. برای مثال، یک علامت دایرهای قرمز با خط سفید در وسط، احتمالاً یک علامت توقف است. این سیستمها همچنین میتوانند علائم را با توجه به استانداردهای بینالمللی یا محلی تشخیص دهند.
یکی از چالشهای اصلی در این زمینه، تغییرات ظاهری علائم به دلیل تغییرات فصلی یا آسیب دیدگی است. برای مثال، یک علامت سرعت که به دلیل برف یا باران کثیف شده، ممکن است با دقت کمتری تشخیص داده شود. در این موارد، سیستمهای خودران از دادههای پیشین و یادگیری مداوم برای بهبود دقت استفاده میکنند.
تشخیص عابران پیاده و اشیاء متحرک
یکی از مهمترین وظایف خودروهای خودران، تشخیص عابران پیاده و اشیاء متحرک در مسیر است. این کار با استفاده از ترکیبی از دوربینها، سنسورهای لیدار و رادار انجام میشود. دوربینها در این فرایند نقش کلیدی دارند و با تحلیل حرکت و شکل اجسام، میتوانند بین یک عابر پیاده، یک حیوان یا حتی یک شیء متحرک مانند یک توپ فوتبال تفاوت قائل شوند.
الگوریتمهای تشخیص حرکت (Motion Detection) در این سیستمها به خودرو کمک میکنند تا تغییرات در تصاویر را شناسایی کرده و به سرعت واکنش نشان دهند. برای مثال، اگر یک عابر پیاده شروع به عبور از خیابان کند، سیستم خودران باید بتواند این حرکت را تشخیص داده و سرعت خود را کاهش دهد یا حتی توقف کند.
چالشهای تشخیص در شرایط مختلف
یکی از بزرگترین چالشهای سیستمهای تشخیص دوربینهای خودران، تغییرات محیطی است. شرایطی مانند نور شدید خورشید، باران، برف یا شبها با نور کم، میتوانند دقت تشخیص را کاهش دهند.
برای مقابله با این چالشها، شرکتهای تولیدکننده خودروهای خودران از تکنولوژیهای مختلفی استفاده میکنند. برای مثال:
- استفاده از دوربینهای با حساسیت بالا به نور کم (Low Light Cameras)
- ترکیب دادههای دوربین با سنسورهای لیدار و رادار برای افزایش دقت
- بازآموزی مداوم الگوریتمها با استفاده از دادههای جدید
- استفاده از فیلترهای ضدآب و ضدبرف برای محافظت از دوربینها
این تکنولوژیها به خودروهای خودران کمک میکنند تا در شرایط مختلف با دقت بالا عمل کنند و خطرات احتمالی را به حداقل برسانند.
آینده تشخیص با دوربینهای خودران
با پیشرفت فناوریهای هوش مصنوعی و یادگیری ماشین، انتظار میرود که دقت سیستمهای تشخیص دوربینهای خودران در آینده بهبود یابد. شرکتهای بزرگ مانند تسلا، وایمو و گوگل با سرمایهگذاری سنگین در این زمینه، در حال توسعه الگوریتمهای پیشرفتهتری هستند که قادر به تشخیص دقیقتر علائم و عابران در شرایط مختلف هستند.
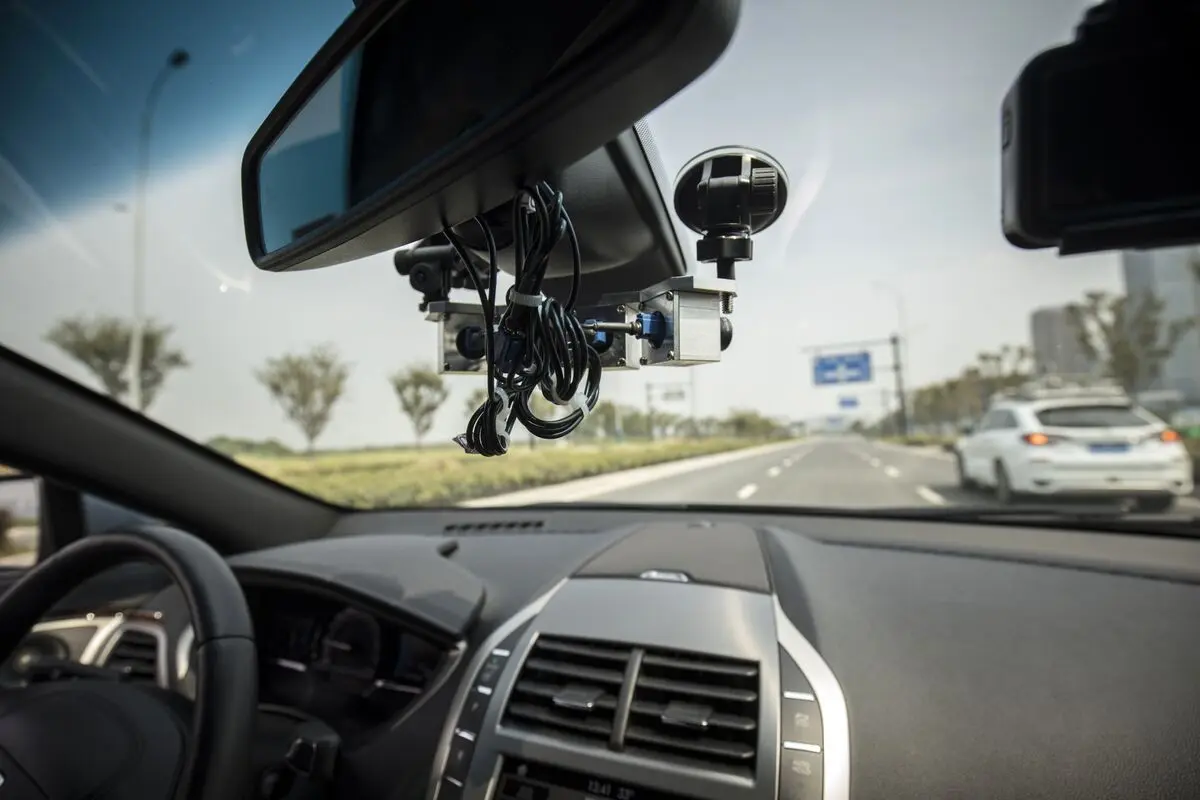
یکی از نوآوریهای اخیر در این زمینه، استفاده از شبکههای عصبی سهبعدی (3D Neural Networks) است که میتوانند اطلاعات عمق را از تصاویر دوربین استخراج کرده و به خودرو کمک کنند تا محیط اطراف را به صورت سهبعدی درک کند. این فناوری میتواند در تشخیص فاصله و سرعت اشیاء بسیار مؤثر باشد.
همچنین، با افزایش استفاده از خودروهای خودران در شهرها، نیاز به استانداردسازی علائم و بهبود کیفیت آنها نیز احساس میشود. این استانداردسازی میتواند به سیستمهای تشخیص کمک کند تا با دقت بیشتری عمل کنند.
در نهایت، با توجه به پیشرفتهای روزافزون در این زمینه، میتوان انتظار داشت که خودروهای خودران در آینده نزدیک به یکی از امنترین و کارآمدترین روشهای حملونقل تبدیل شوند. برای اطلاعات بیشتر در مورد فناوریهای نوین حملونقل و خودروهای خودران، میتوانید به تایم به تایم مراجعه کنید.