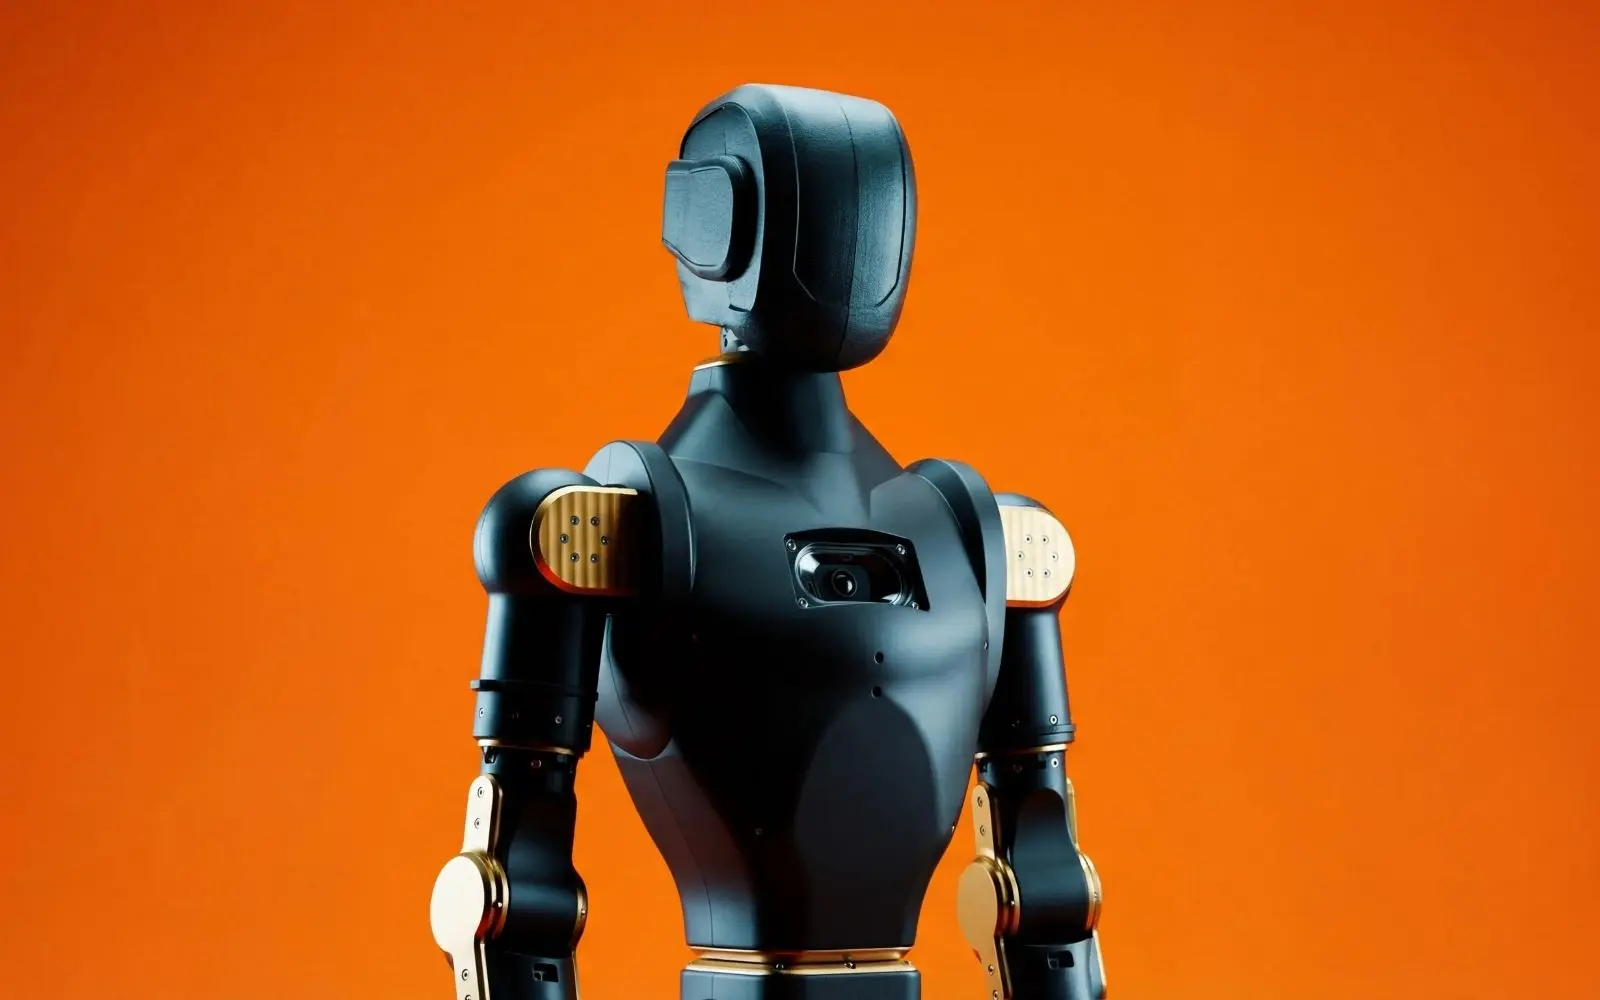
رباتهای انساننما یا رباتهای دوپای هوشمند در سالهای اخیر توجه بسیاری از پژوهشگران، مهندسان و حتی علاقهمندان به فناوری را به خود جلب کردهاند. این رباتها که در ظاهر شبیه انسان هستند، توانایی راه رفتن، حفظ تعادل و حتی انجام برخی کارهای روزمره را دارند. اما چگونه این رباتها میتوانند مانند انسانها راه بروند و تعادل خود را حفظ کنند؟ در این مقاله به بررسی اصول علمی و مکانیکی پشت این فناوری میپردازیم و همچنین به برخی اشتباهات رایج در طراحی و برنامهریزی این رباتها اشاره میکنیم.
اصول علمی راه رفتن رباتهای انساننما
راه رفتن برای انسانها یک فرآیند طبیعی و آگاهانه به نظر میرسد، اما در واقع یک مجموعه پیچیده از حرکات هماهنگ است که توسط سیستم عصبی کنترل میشود. رباتهای انساننما نیز برای شبیهسازی این فرآیند، از اصول مکانیکی و الگوریتمهای هوشمند استفاده میکنند.
یکی از مهمترین اصول در راه رفتن رباتها، حفظ تعادل است. برای این کار، رباتها از حسگرهای مختلفی مانند ژیروسکوپ، اکسلرومتر و سنسورهای فشار استفاده میکنند تا موقعیت بدن خود را در فضا تشخیص دهند. این اطلاعات سپس توسط سیستم کنترل مرکزی پردازش میشوند و ربات با تغییر مرکز ثقل و حرکت دادن پاهای خود، تعادل را حفظ میکند.
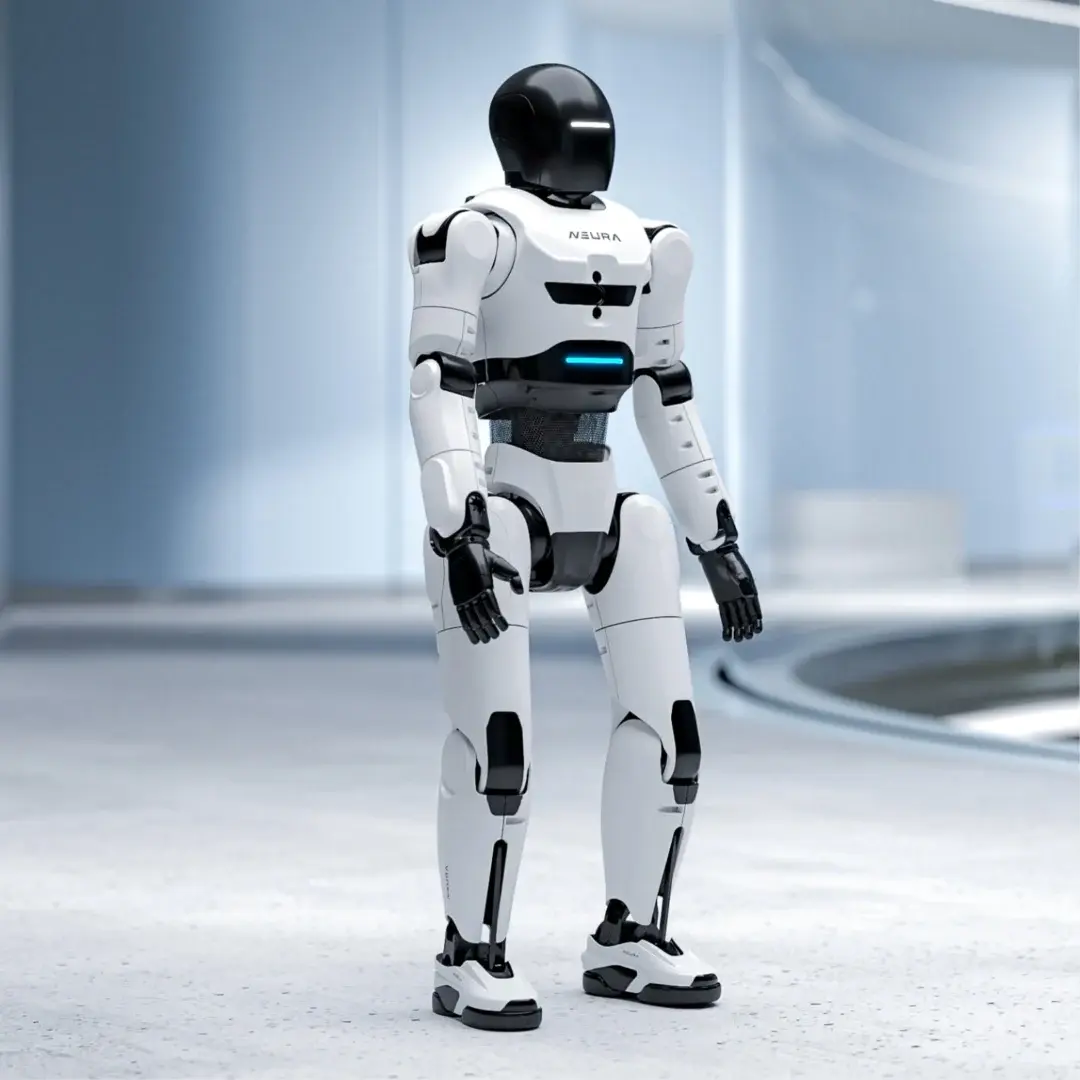
در تصویر زیر میتوانید نمونهای از یک ربات انساننما را مشاهده کنید که در حال راه رفتن است. این رباتها با استفاده از موتورهای پیشرفته و سیستمهای کنترل هوشمند، حرکات طبیعیتری نسبت به نسلهای قبلی خود دارند.
الگوریتمهای کنترل حرکت
برای کنترل حرکت رباتهای انساننما، از الگوریتمهای مختلفی استفاده میشود. یکی از رایجترین روشها استفاده از مدلهای دینامیکی است که بر اساس قوانین فیزیک، حرکت ربات را پیشبینی و کنترل میکنند. این الگوریتمها باید قادر باشند تا تغییرات ناگهانی در محیط را تشخیص داده و ربات را برای حفظ تعادل تنظیم کنند.
یکی دیگر از روشهای مهم، استفاده از یادگیری ماشین و شبکههای عصبی است. در این روش، ربات با تمرین و تحلیل دادههای حرکتی انسانها، الگوریتمهای خود را بهبود میبخشد. این روش به ربات کمک میکند تا حرکات طبیعیتری داشته باشد و در شرایط مختلف بهتر عمل کند.
انرژی و مصرف باتری
یکی از چالشهای اصلی در طراحی رباتهای انساننما، مدیریت انرژی است. این رباتها به موتورهای قدرتمندی نیاز دارند که بتوانند حرکات پیچیده را انجام دهند، اما مصرف بالای انرژی یکی از مشکلات اصلی است. برای حل این مشکل، پژوهشگران به دنبال استفاده از باتریهای با ظرفیت بالاتر و سیستمهای مدیریت انرژی هوشمند هستند.
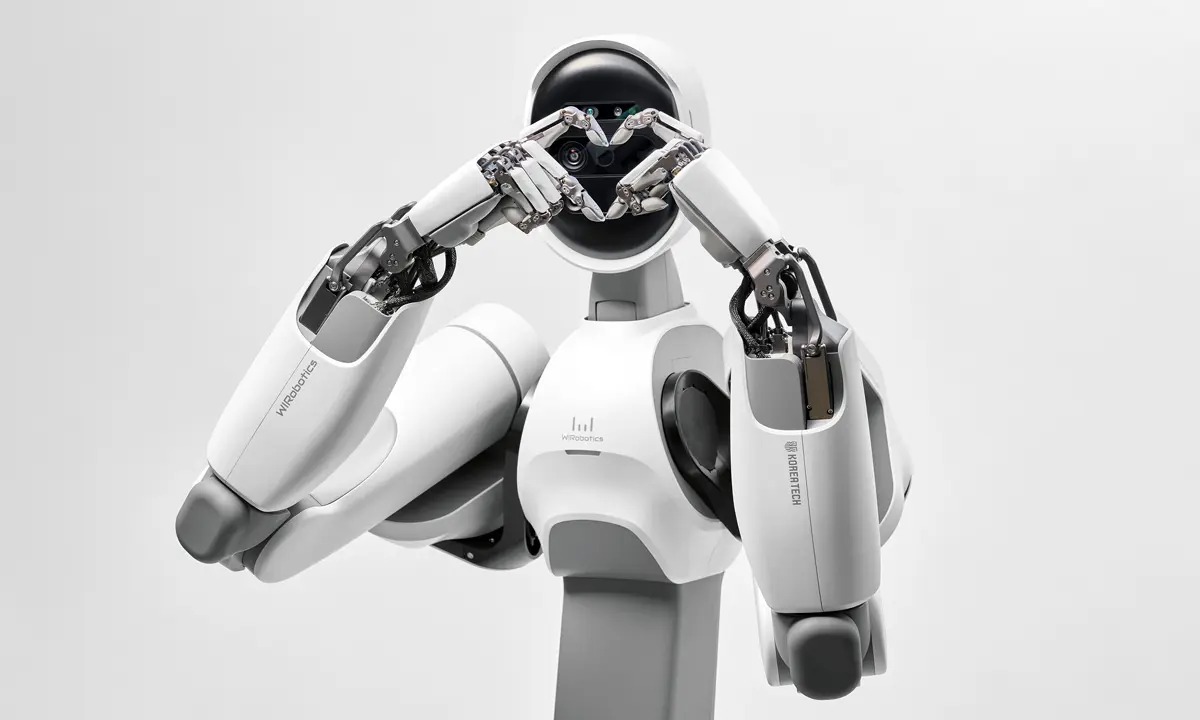
در تصویر زیر میتوانید نمونهای از یک ربات انساننما با طراحی پیشرفته و سیستمهای انرژی بهینه را مشاهده کنید. این رباتها با استفاده از فناوریهای جدید، توانستهاند مصرف انرژی خود را کاهش داده و زمان کارایی بیشتری داشته باشند.
اشتباهات رایج در طراحی رباتهای انساننما
در طراحی و برنامهریزی رباتهای انساننما، برخی اشتباهات رایج وجود دارد که میتواند عملکرد این رباتها را تحت تأثیر قرار دهد. در این بخش به برخی از این اشتباهات اشاره میکنیم:
- نادیده گرفتن دینامیک بدن انسان: بسیاری از رباتها بدون در نظر گرفتن دینامیک واقعی بدن انسان طراحی میشوند. این امر میتواند منجر به حرکات غیرطبیعی و عدم تعادل شود.
- استفاده از حسگرهای ناکافی: حسگرهای ناکافی یا با دقت پایین میتوانند باعث شوند ربات نتواند موقعیت خود را دقیقاً تشخیص دهد و در نتیجه تعادل خود را از دست بدهد.
- نادیده گرفتن شرایط محیطی: بسیاری از رباتها در شرایط آزمایشگاهی طراحی میشوند و برای محیطهای واقعی آماده نیستند. تغییرات ناگهانی در زمین یا وجود موانع میتواند باعث سقوط ربات شود.
- کمبود الگوریتمهای هوشمند: استفاده از الگوریتمهای ساده یا بدون یادگیری ماشین میتواند باعث شود ربات نتواند به شرایط جدید و غیرمنتظره پاسخ دهد.
چالشهای آینده
با پیشرفت فناوری، رباتهای انساننما در آینده نزدیک میتوانند نقش مهمتری در زندگی روزمره ایفا کنند. اما هنوز چالشهای بسیاری وجود دارد که باید برطرف شوند. یکی از این چالشها، افزایش زمان کارایی باتری و کاهش وزن رباتها است. همچنین، بهبود حسگرها و الگوریتمهای کنترل حرکت میتواند باعث شود این رباتها بتوانند در محیطهای پیچیدهتری عمل کنند.
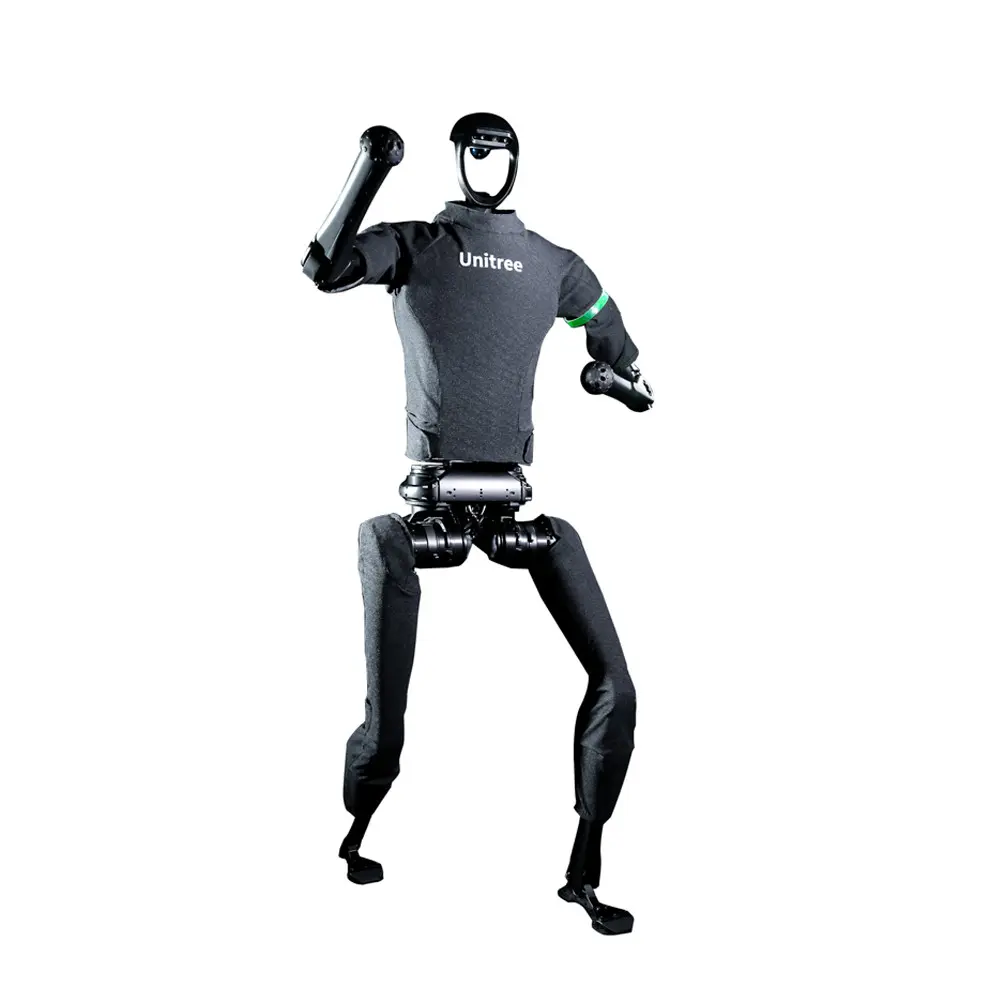
در تصویر زیر نمونهای از یک ربات انساننما پیشرفته را مشاهده میکنید که با طراحی سبک و سیستمهای هوشمند، توانستهاست در محیطهای مختلف عملکرد خوبی داشته باشد.
برای آشنایی بیشتر با آخرین دستاوردهای فناوری رباتیک و بررسی جزئیات فنی این دستگاهها، میتوانید به مقالات تخصصی تایم به تایم – تایم به تایم مراجعه کنید. این منابع میتوانند اطلاعات مفیدی در مورد طراحی، برنامهریزی و کاربردهای عملی رباتهای انساننما ارائه دهند.
در مجموع، رباتهای انساننما با استفاده از اصول علمی و مکانیکی پیشرفته، توانستهاند حرکات شبیه به انسان را شبیهسازی کنند. اما هنوز راه زیادی برای بهبود عملکرد و افزایش کارایی این رباتها وجود دارد. با پیشرفتهای روزافزون در زمینه هوش مصنوعی و فناوریهای جدید، آینده این رباتها بسیار روشن به نظر میرسد.