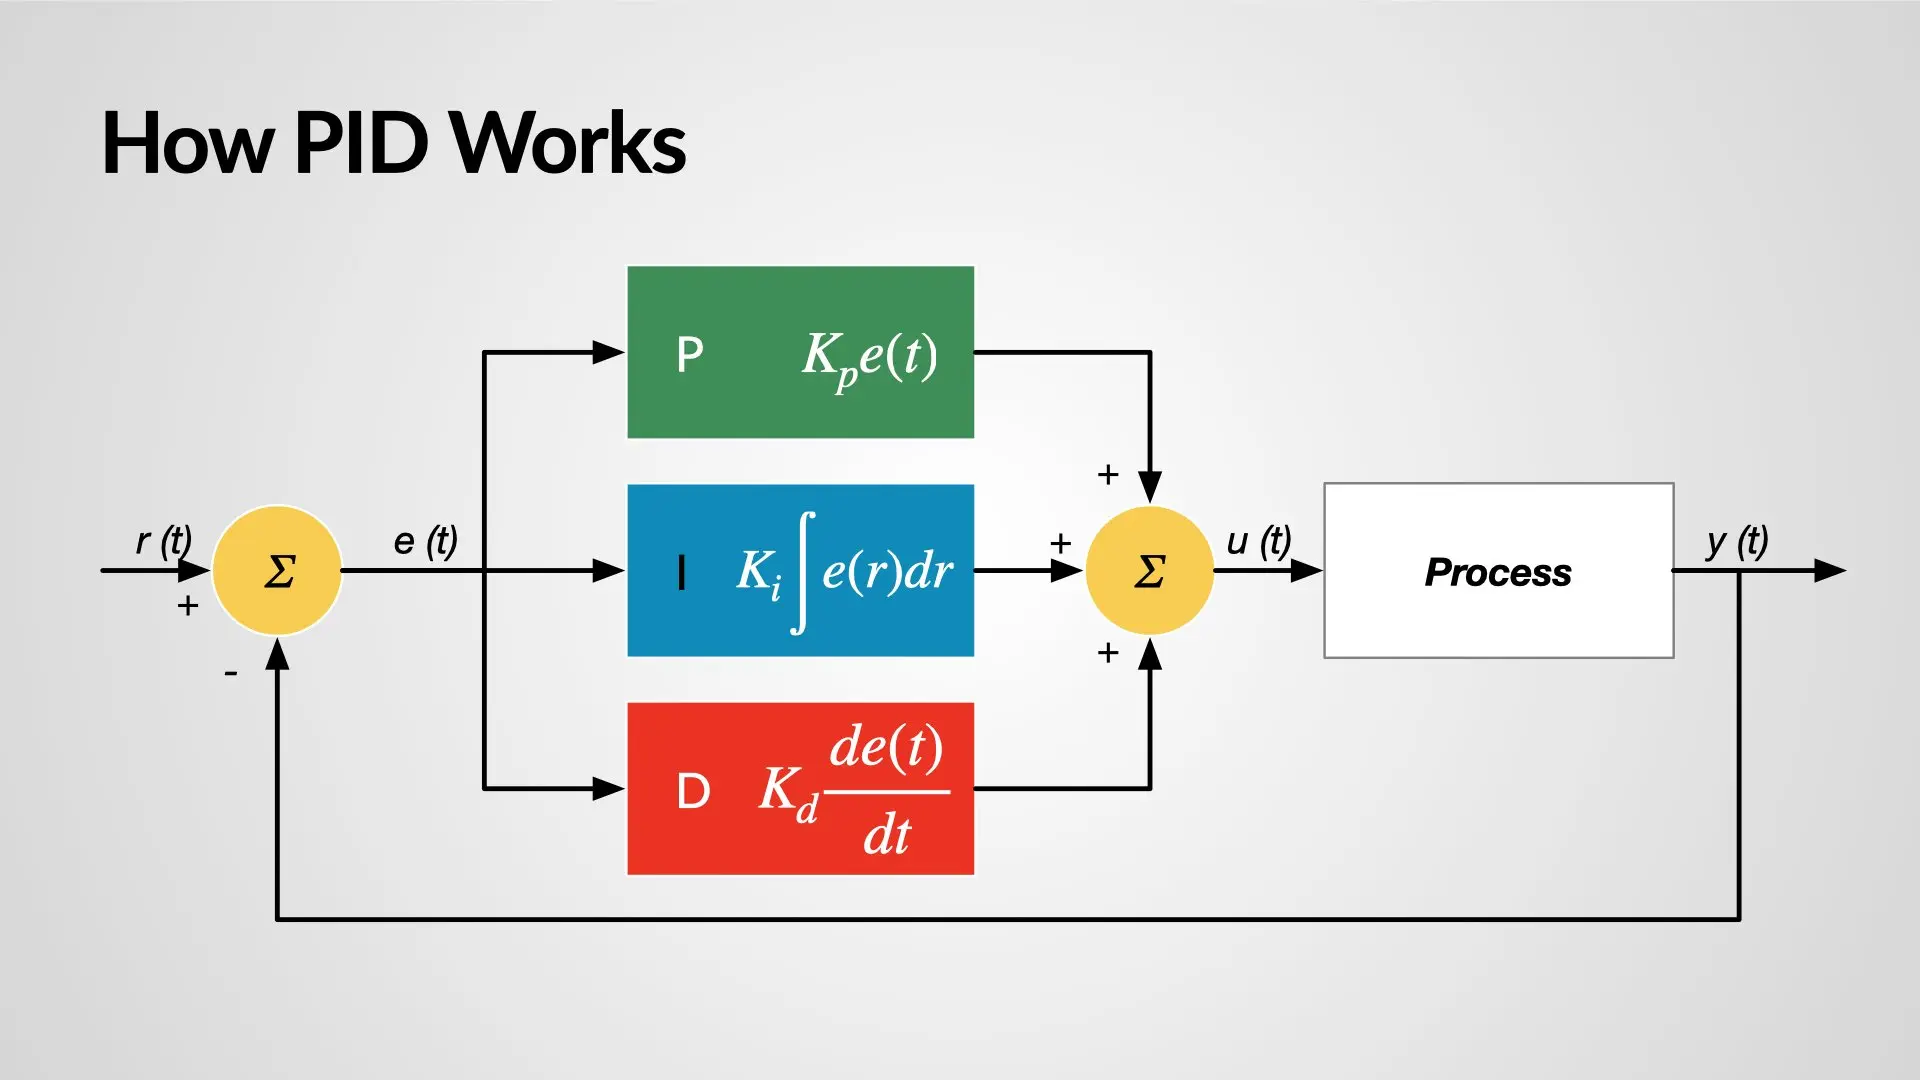
کنترل سیستمهای خودکار در دنیای مدرن یکی از مهمترین موضوعات مهندسی است که در صنایع مختلف از تولید تا رباتیک و حتی سیستمهای هوشمند خانه کاربرد دارد. یکی از پرکاربردترین روشهای کنترل، استفاده از کنترلر PID است. این روش که مخفف Proportional-Integral-Derivative (در فارسی: متناسب-انتگرال-مشتق) است، به عنوان ستون فقرات بسیاری از سیستمهای کنترل عمل میکند. اما چگونه این کنترلر کار میکند و چرا در تصمیمگیریهای هوشمند و دقیق اینقدر مؤثر است؟ در این راهنمای کامل، به بررسی اصول کار کنترلر PID، اجزای تشکیلدهنده آن، کاربردهای عملی و نکات مهم برای تنظیم صحیح آن میپردازیم.
کنترلر PID چیست؟
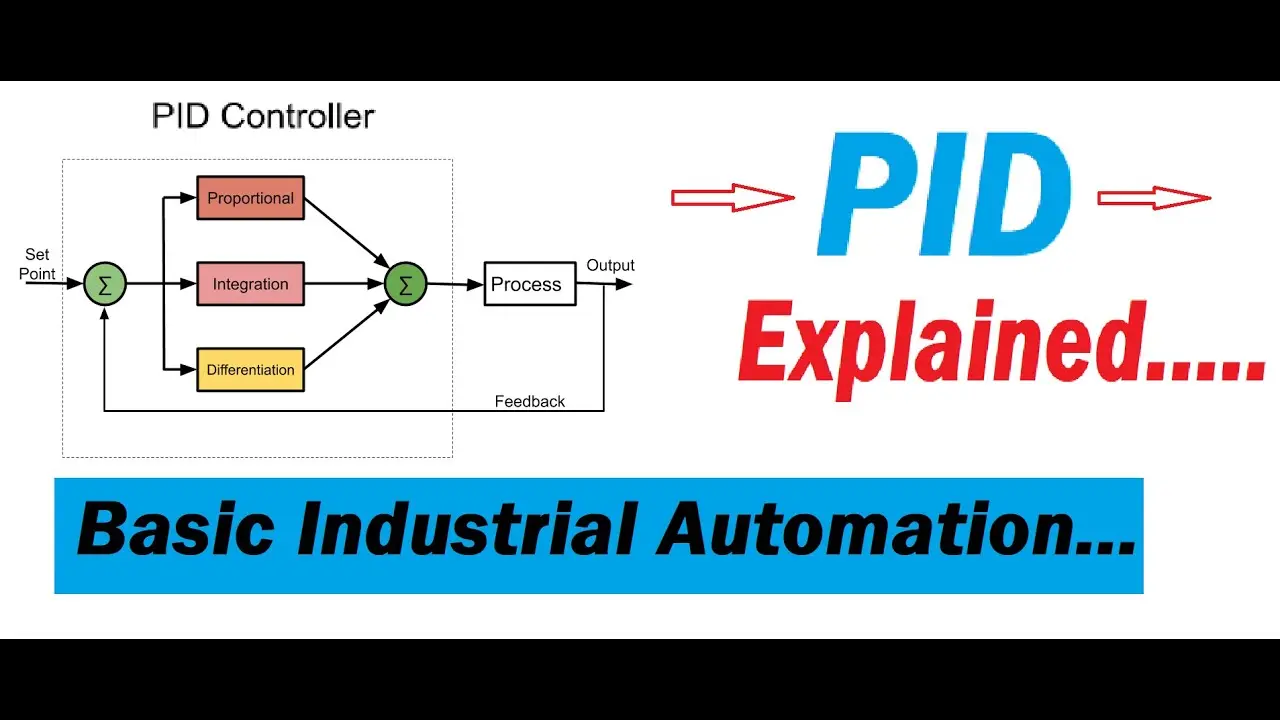
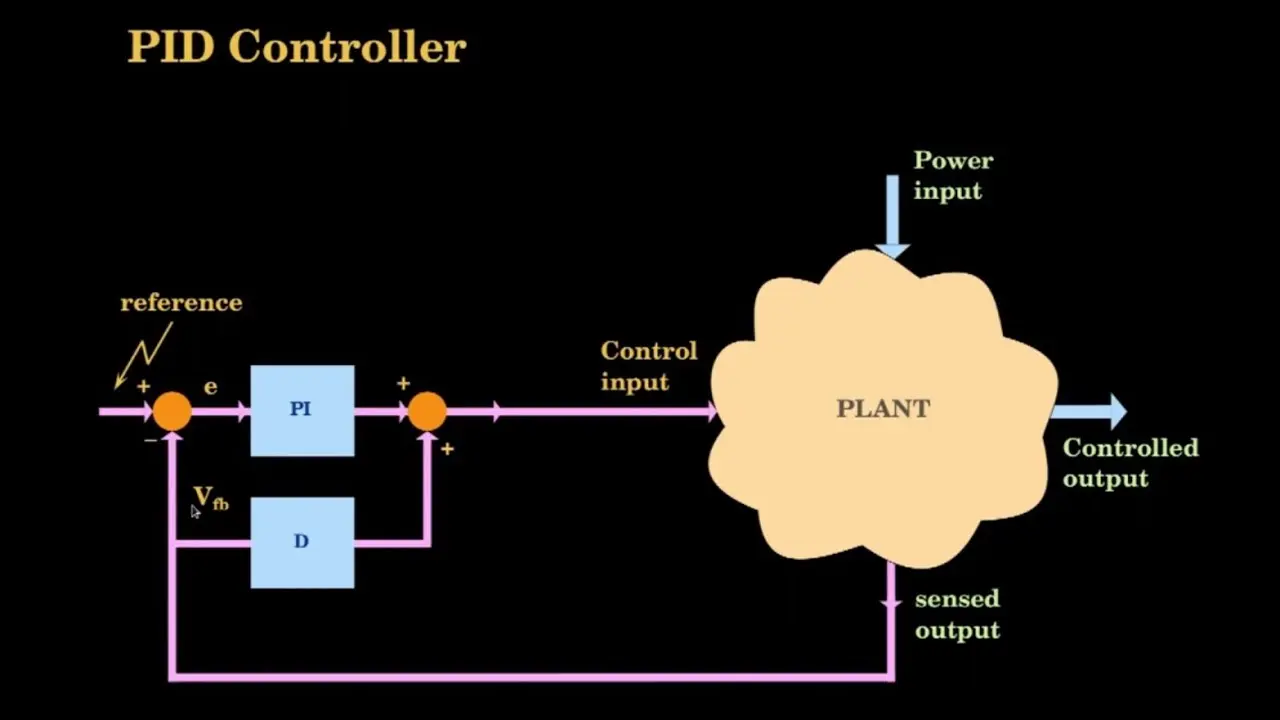
کنترلر PID یک الگوریتم کنترل بازخورد است که برای تنظیم و پایدار کردن خروجی یک سیستم استفاده میشود. هدف اصلی این کنترلر، کاهش خطای سیستم و رساندن خروجی به یک مقدار دلخواه (معمولاً نقطه تعادل یا ستی) است. این کنترلر با اندازهگیری تفاوت بین مقدار واقعی خروجی و مقدار مورد نظر (خطا)، اقدام به تنظیم ورودی سیستم میکند تا خروجی به مقادیر دلخواه برسد.
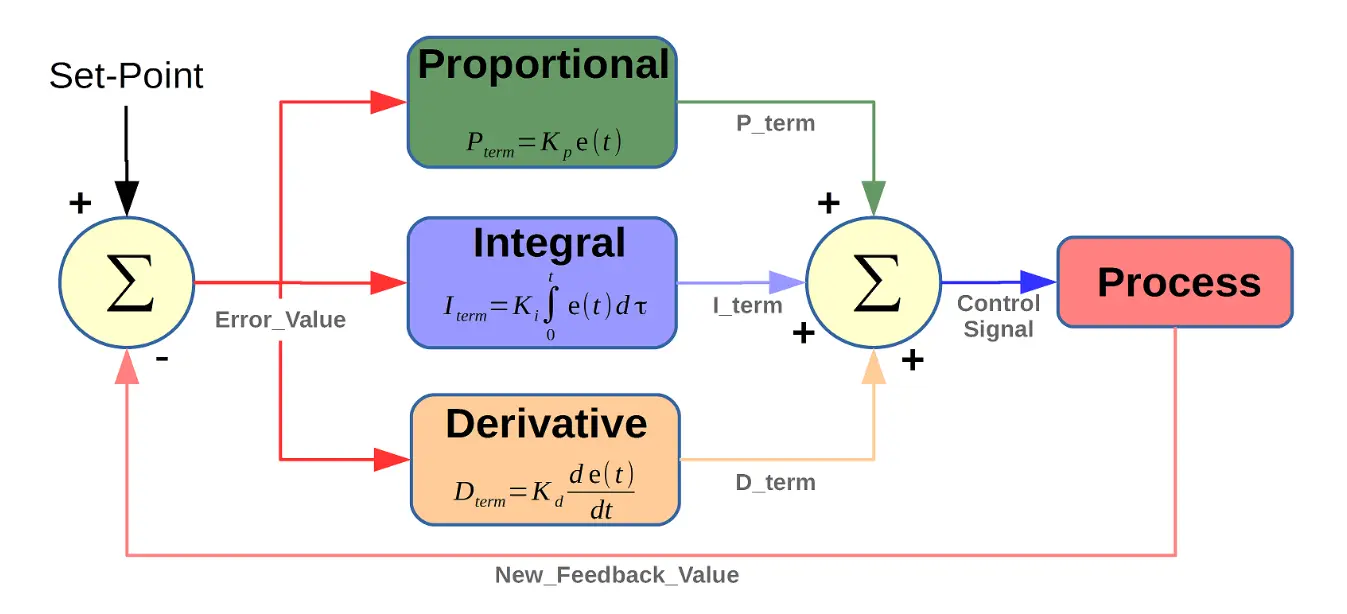
کنترلر PID از سه جزء اصلی تشکیل شده است:
- مجموعه متناسب (Proportional): این قسمت به صورت مستقیم با مقدار خطا متناسب است. هرچه خطا بزرگتر باشد، خروجی متناسب نیز بزرگتر میشود. این قسمت باعث واکنش سریع سیستم به تغییرات میشود، اما ممکن است باعث نوسان نیز گردد.
- مجموعه انتگرال (Integral): این قسمت به مجموع خطاهای گذشته نگاه میکند و سعی دارد خطاهای طولانیمدت را برطرف کند. این بخش از نوسانهای پایدار جلوگیری میکند و سیستم را به سمت نقطه تعادل میکشاند.
- مجموعه مشتق (Derivative): این قسمت به نرخ تغییر خطا نگاه میکند و سعی دارد از تغییرات سریع جلوگیری کند. این بخش باعث کاهش نوسانها و افزایش پایداری سیستم میشود.
هر یک از این سه جزء نقش مهمی در عملکرد کلی کنترلر PID دارند و با تنظیم صحیح آنها، میتوان سیستم را بهینه کرد. در ادامه به بررسی جزئیات هر یک از این اجزا و نحوه کارکرد آنها میپردازیم.
اجزای کنترلر PID و نقش هر یک
برای درک بهتر نحوه کارکرد کنترلر PID، باید به جزئیات هر یک از اجزای آن پرداخت:
۱. قسمت متناسب (P)
قسمت متناسب به صورت مستقیم با مقدار خطا عمل میکند. فرمول این قسمت به صورت زیر است:
up = Kp × e(t)
در این فرمول، up خروجی قسمت متناسب، Kp ضریب متناسب (یا گین متناسب) و e(t) مقدار خطا در زمان t است.
ضریب متناسب (Kp) تعیین میکند که سیستم چقدر به تغییرات خطا حساس است. اگر این ضریب بسیار بزرگ باشد، سیستم ممکن است به شدت نوسان کند و اگر بسیار کوچک باشد، سیستم به کندی به نقطه تعادل میرسد. بنابراین، تنظیم صحیح این ضریب بسیار مهم است.
۲. قسمت انتگرال (I)
قسمت انتگرال به مجموع خطاهای گذشته نگاه میکند و سعی دارد خطاهای طولانیمدت را برطرف کند. فرمول این قسمت به صورت زیر است:
ui = Ki × ∫e(t)dt
در این فرمول، ui خروجی قسمت انتگرال، Ki ضریب انتگرال و ∫e(t)dt انتگرال خطا در زمان است.
این قسمت باعث میشود که سیستم حتی اگر خطاهای کوچک و طولانیمدت داشته باشد، به نقطه تعادل برسد. اما اگر ضریب انتگرال (Ki) بسیار بزرگ باشد، ممکن است سیستم نوسان کند یا حتی ناپایدار شود.
۳. قسمت مشتق (D)
قسمت مشتق به نرخ تغییر خطا نگاه میکند و سعی دارد از تغییرات سریع جلوگیری کند. فرمول این قسمت به صورت زیر است:
ud = Kd × de(t)/dt
در این فرمول، ud خروجی قسمت مشتق، Kd ضریب مشتق و de(t)/dt مشتق خطا در زمان است.
این قسمت باعث کاهش نوسانها و افزایش پایداری سیستم میشود، زیرا به سیستم کمک میکند تا پیشبینی کند که خطا در آینده چگونه تغییر خواهد کرد. اما اگر ضریب مشتق (Kd) بسیار بزرگ باشد، سیستم ممکن است به تغییرات کوچک بسیار حساس شود و نوسان کند.
خروجی کلی کنترلر PID حاصل جمع سه قسمت متناسب، انتگرال و مشتق است:
u(t) = Kpe(t) + Ki∫e(t)dt + Kdde(t)/dt
کاربردهای کنترلر PID در صنایع مختلف
کنترلر PID در بسیاری از صنایع و سیستمهای خودکار کاربرد دارد. برخی از کاربردهای مهم آن عبارتند از:
- صنعت خودروسازی: کنترل سرعت، دمای موتور، فشار سوخت و سایر پارامترهای مهم.
- صنعت پرواز: کنترل ارتفاع، سرعت و جهت هواپیماها.
- صنعت شیمیایی: کنترل دما، فشار و جریان مواد شیمیایی در راکتورها.
- روباتیک: کنترل حرکت رباتها و دقت در انجام وظایف.
- سیستمهای هوشمند خانه: کنترل دمای اتاق، روشنایی و سایر پارامترهای محیطی.
- صنعت انرژی: کنترل تولید برق در نیروگاهها و مدیریت شبکههای برق.
این کنترلر به دلیل سادگی، دقت و کارایی بالا، یکی از پرکاربردترین روشهای کنترل در دنیای مدرن است. با تنظیم صحیح پارامترهای PID، میتوان سیستمها را بهینه کرد و عملکرد بهتری از آنها دریافت.
چگونه کنترلر PID را تنظیم کنیم؟
تنظیم صحیح کنترلر PID یکی از چالشهای اصلی در استفاده از این روش است. اگر پارامترهای PID به درستی تنظیم نشوند، سیستم ممکن است ناپایدار شود یا به کندی به نقطه تعادل برسد. برای تنظیم PID، روشهای مختلفی وجود دارد که برخی از آنها عبارتند از:
۱. روش تجربی (تrial and error)
در این روش، با تغییر تدریجی پارامترهای PID و مشاهده پاسخ سیستم، به تنظیم بهینه میرسیم. این روش ساده است، اما زمانبر و ممکن است برای سیستمهای پیچیده کارآمد نباشد.
۲. روش زایگلر-نیکس (Ziegler-Nichols)
این روش یک روش تجربی است که برای سیستمهای با پاسخ خطی استفاده میشود. در این روش، ابتدا قسمت انتگرال و مشتق را صفر میگذاریم و قسمت متناسب را افزایش میدهیم تا سیستم به نوسان بیفتد. سپس با استفاده از فرکانس نوسان و دامنه آن، پارامترهای PID را محاسبه میکنیم.
۳. روش تحلیل فرکانسی
در این روش، با تحلیل پاسخ فرکانسی سیستم، پارامترهای PID را تعیین میکنیم. این روش برای سیستمهای پیچیدهتر مناسبتر است.
۴. روشهای بهینهسازی
با استفاده از الگوریتمهای بهینهسازی مانند ژنتیک، شبکههای عصبی یا روشهای مبتنی بر یادگیری ماشین، میتوان پارامترهای PID را به صورت خودکار بهینه کرد. این روشها برای سیستمهای پیچیده و غیرخطی بسیار مؤثر هستند.
برای شروع، روش تجربی یا زایگلر-نیکس میتواند یک نقطه شروع خوبی باشد. اما برای سیستمهای حساس و پیچیده، استفاده از روشهای تحلیل فرکانسی یا بهینهسازی توصیه میشود.
نکات مهم در استفاده از کنترلر PID
برای استفاده مؤثر از کنترلر PID، باید به چند نکته مهم توجه کرد:
- تعیین نقطه ستی: قبل از تنظیم PID، باید نقطه ستی (مقدار دلخواه خروجی) را دقیقاً تعیین کرد.
- مدلسازی سیستم: اگر سیستم پیچیده باشد، مدلسازی آن و درک رفتار دینامیکی آن میتواند در تنظیم PID کمککننده باشد.
- تنظیم پارامترهای PID: پارامترهای PID باید به صورت تدریجی و با توجه به پاسخ سیستم تنظیم شوند.
- پایداری سیستم: باید اطمینان حاصل شود که سیستم پس از تنظیم PID، پایدار است و نوسان نمیکند.
- ارزیابی عملکرد: پس از تنظیم PID، باید عملکرد سیستم را با پارامترهای مختلف ارزیابی کرد تا بهترین تنظیمات را پیدا کرد.
همچنین، در برخی موارد ممکن است نیاز به استفاده از کنترلرهای پیشرفتهتر مانند PID فازی، PID عصبی یا کنترلرهای مبتنی بر یادگیری ماشین باشد. این کنترلرها برای سیستمهای غیرخطی و پیچیده طراحی شدهاند و میتوانند عملکرد بهتری ارائه دهند.
چرا کنترلر PID در تصمیمگیریهای هوشمند مؤثر است؟
کنترلر PID به دلیل سادگی، دقت و کارایی بالا، یکی از ابزارهای مهم در تصمیمگیریهای هوشمند است. این کنترلر با استفاده از بازخورد، سیستم را به سمت نقطه دلخواه هدایت میکند و از نوسانهای غیرضروری جلوگیری میکند. برخی از مزایای استفاده از کنترلر PID در تصمیمگیریهای هوشمند عبارتند از:
- پایداری: کنترلر PID سیستم را پایدار نگه میدارد و از نوسانهای شدید جلوگیری میکند.
- دقت: این کنترلر میتواند خروجی سیستم را با دقت بالا به نقطه ستی برساند.
- کارایی: با تنظیم صحیح پارامترها، کنترلر PID میتواند سیستم را بهینه کند و مصرف انرژی را کاهش دهد.
- کاربرد گسترده: این کنترلر در صنایع مختلف و سیستمهای گوناگون قابل استفاده است.
در دنیای امروزی که سیستمهای خودکار و هوشمند نقش مهمی دارند، درک اصول کار کنترلر PID و توانایی تنظیم آن میتواند در تصمیمگیریهای مهندسی و طراحی سیستمهای هوشمند بسیار مؤثر باشد. برای اطلاعات بیشتر در مورد سیستمهای کنترل و راهکارهای هوشمند، میتوانید به مقالات مرتبط در تایم به تایم مراجعه کنید.
در این راهنمای کامل، سعی کردیم اصول کار کنترلر PID، اجزای تشکیلدهنده آن، کاربردهای عملی و نکات مهم برای تنظیم صحیح آن را بررسی کنیم. با درک این مفاهیم، میتوانید در طراحی و بهبود سیستمهای کنترل خودکار گامهای موثری بردارید.